RADARTUBAN - Leonardo da Vinci dikenal sebagai salah satu tokoh yang tidak hanya menghasilkan karya seni seperti Mona Lisa dan The Last Supper, tetapi juga memiliki gagasan di bidang teknik.
Salah satu inspirasinya mengenai mekanisme kepak sayap kemudian menjadi bagian dari ketertarikan Kaspul Anwar dalam mengembangkan teknologi Bioinspired Flapping Robot.
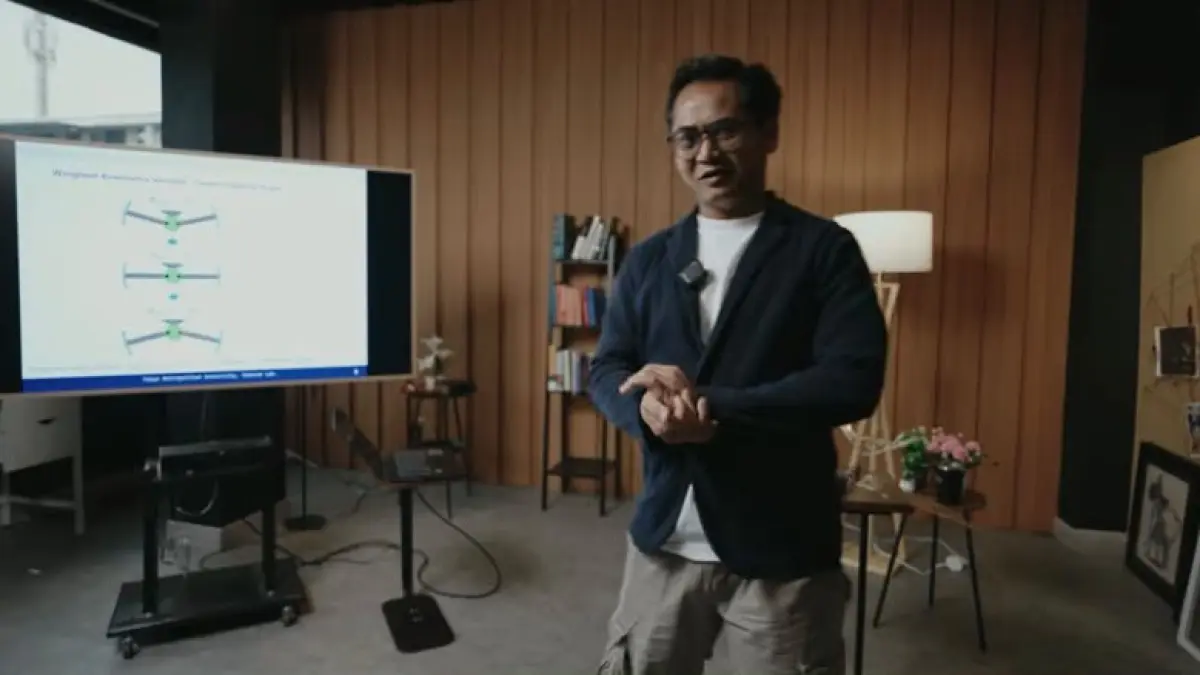
Kaspul Anwar merupakan mahasiswa PhD dari Tokyo Metropolitan University, Departemen Mechanical System Engineering.
Dalam sebuah video yang membahas risetnya, ia menjelaskan pengembangan robot terbang yang terinspirasi dari gerakan sayap burung.
Menurut Kaspul, gagasan tersebut berawal dari ketertarikannya terhadap karya Leonardo da Vinci yang menunjukkan impian manusia untuk dapat terbang seperti burung. Namun, keterbatasan teknologi pada masa itu membuat gagasan tersebut belum dapat diwujudkan.
“Ya, walaupun Leonardo da Vinci sudah tidak ada, namun karya besarnya menginspirasi banyak peneliti di kemudian hari. Salah satunya saya yaitu bagaimana caranya menjadikan keindahan keajaiban biomekanik pada nature, pada flying nature itu menjadi karya real di bidang engineering,” ujar Kaspul dalam tayangan video malaka.
Baca Juga: Ancaman Nyata AI di Dunia Kerja: Pekerja Mulai Latih Robot yang Akan Menggantikan Posisi Mereka
Dalam penelitiannya, Kaspul mengembangkan metode manuver pada Bioinspired Flapping Robot dengan memanfaatkan dua parameter pada gerakan sayap, yakni center flapping angle dan offset angle.
Metode tersebut terinspirasi dari cara burung menggerakkan sayap ketika melakukan manuver.
Sebelumnya, penelitian mengenai manuver flapping robot banyak memanfaatkan kendali pada bagian ekor atau mekanisme tambahan seperti tail control, moving center of gravity, dan morphing wing.
Menurut Kaspul, metode tersebut membutuhkan mekanisme tambahan yang dapat meningkatkan berat serta kompleksitas robot.
Ia kemudian mencoba memanfaatkan gerakan sayap sebagai sistem kendali manuver. Center flapping angle digunakan untuk mengatur pergeseran sudut kepak sayap secara simetris, sedangkan offset angle digunakan untuk mengatur pergeseran sudut kepak sayap secara asimetris.
Untuk menguji kedua parameter tersebut, Kaspul menggunakan Bioinspired Flapping Robot berukuran 76 sentimeter dengan kemampuan membawa muatan 17,5 gram.
Pengujian dilakukan melalui beberapa tahap, mulai dari static experiment, wind tunnel, hingga indoor flight experiment dan outdoor flight experiment.
Hasil pengujian menunjukkan kedua parameter tersebut mampu menghasilkan momen yang dapat digunakan untuk melakukan manuver pada arah lateral maupun longitudinal.
Baca Juga: Gunpla Base Tuban, Komunitas Robot Gundam Tuban: Dari Hobi Masa Kecil, Kini Satukan Lintas Generasi
Robot juga dapat melakukan berbagai gerakan, seperti berbelok ke kiri dan kanan, menambah atau menurunkan ketinggian, hingga melakukan manuver aerobatik.
“Dari hasil penilaian saya bisa kita lihat bersama-sama bahwa kedua parameter ini sangat efektif diimplementasikan pada flapping robot sehingga bioinspire flapping robot yang saya kembangkan dapat menampilkan manuver yang mirip dengan manuver yang ada pada burung atau pada makhluk hidup,” kata Kaspul.
Dalam pengujian aerobatik, robot tersebut berhasil melakukan beberapa manuver, di antaranya stall front flip, split S, flapping spiral dive, dan backflip.
Menurut Kaspul, keberhasilan tersebut diperoleh melalui penerapan center flapping angle dan offset angle secara bersamaan.
Kaspul menyebut penelitian tersebut masih berada pada tahap fundamental sehingga masih membutuhkan penelitian lanjutan sebelum dapat diterapkan secara luas di masyarakat.
Ia melihat teknologi Bioinspired Flapping Robot memiliki peluang untuk dikembangkan dalam bidang industrial entertainment, terutama untuk pertunjukan atau demonstrasi di dalam ruangan.
Menurutnya, robot tersebut memiliki karakteristik berbeda dengan drone maupun fixed-wing yang sudah lebih banyak digunakan dalam berbagai bidang.
Gerakan kepak sayap pada flapping robot juga dinilai menarik secara visual dan tidak menggunakan propeller seperti drone.
Penelitian Kaspul telah dipublikasikan dalam jurnal IEEE Transactions on Mechatronics dan dipresentasikan dalam IEEE/ASME International Conference on Advanced Intelligent Mechatronics di Genoa, Italia, pada 2026.
Ia berharap penelitian tersebut terus dikembangkan sehingga dalam beberapa tahun ke depan teknologi Bioinspired Flapping Robotdapat menjadi teknologi yang lebih matang dan dimanfaatkan secara luas. (*)
Editor : Hardiyati Budi Anggraeni